Universidad Catolica de Temuco - Ingeniería Civil en Informática

martes, 27 de marzo de 2012

Taller de Cableado Estructurado

INTERCONEXION DE REDES


  • Taller de Cableado Estructurado


Integrantes:-Daniela Muñoz.
                    -Robert Calbul.
                    -Jonathan Lincoqueo.
                    -Camilo Friz.


Introducción:     

En esta pagina veremos 2 tipos de cables de red, cable cruzado y paralelo.

Tenemos que tener en cuenta que:
-El cable cruzado  permite una conexion entre 2 dispositivos, como lo son los computadores.
-El cable paralelo permite la conexión de puerto paralelo, como lo son la conexion de internet, a travez de un cable de red.
      En el trayecto de esta pagina conocera detalladamente, como hacer un cable de red, los materiales que se necesitaran y en que se debe tener cuidado a la hora de hacer uno de estos cables, normas de conexión, tipos de conexiones, estructuras, entre otros aspectos que se iran mencionando al transcurso de la pagina.


Estructura de redes con cableado estructurado:

     El cableado estructurado y todos sus estándares se comenzaron a realizar a mediados de los 80s, y para esto consideraron los medios de trasmisión, la distancias de conexión de equipo a equipo, en ocasiones de edificio a edificio, si eran compatibles e innumerables variables.
     En respuesta a estas grandes consecuencias, ingenieros y fabricantes se organizan con el fin de unir y compatibilizar ciertos criterios, a esto se le llama “cableado estructurado”.
     En primer lugar el cableado estructurado debe de tener soporte para los diferentes servicios de datos de un edificio, en una red LAN (Local Area Network), ya sean soporte físico para la transmisión de datos, y que permitan conectar todos los dispositivos como: tomas, concentradores e infraestructura.


      Esquema general de red con cableado estructurado


     El cableado estructurado se puede clasificar en:
     Acometida Telefónica: La acometida telefónica es la conexión que se contrata con la empresa telefónica, se considera la entrada/salida de la red telefónica del edificio, pero también es la entrada/salida de internet.
       Cuarto de equipo: Es el “sitio principal” el cual contiene los servidores principales junto con las centralitas telefónicas, los sistemas de control del edificio, equipos de audio y video, considerados como los equipos inteligentes
     Cuarto de telecomunicaciones: Este espacio es en donde se colocan los dispositivos de conmutación de paquetes, como los son switch, hubs, etc. y los paneles de parcheo, en donde se conectan los cables, se les da mantenimiento y se gestionan las conexiones.
Cableado vertical


        Cableado vertical: Conocido comúnmente como “Backbone”, es el cableado troncal de la instalación, se encarga de conectar los cuartos y dispositivos de telecomunicación de todo el edificio por cada piso
   Cableado horizontal: Es el cableado que se distribuye desde los cuartos de telecomunicaciones de cada una de las plantas hasta cada uno de los equipos disponibles en el área de trabajo
    Los elementos que se usan comúnmente para este tipo de cableado son;
    Tomas RJ45
    Conectores RJ45

      De los cuales es importante mostrar la forma que se conecta el cable al conector cuando se utiliza de forma directa o de forma cruzada:1.- Verde-Blanco.2.- Verde.3.- Naranja-Blanco.4.- Azul.5.- Azul-Blanco.6.- Naranja.7.- Café-blanco.8.- Café

Organismos y Normas

   • ANSI: AmericanNationalStandards Institute. Organización Privada sin fines de lucro fundada en 1918, la cual administra y coordina el sistema de estandarización voluntaria del sector privado de los Estados Unidos.
   • EIA: ElectronicsIndustry Association. Fundada en 1924. Desarrolla normas y publicaciones sobre  las principales áreas técnicas: los componentes electrónicos, electrónica del consumidor, información electrónica, y telecomunicaciones.
   • TIA: Telecommunications Industry Association. Fundada en 1985 después del rompimiento del monopolio de AT&T. Desarrolla normas de cableado industrial voluntario para muchos productos de las telecomunicaciones y tiene más de 70 normas prestablecidas.
   • ISO: International S tandards Organization. Organización no gubernamental creada en 1947 a nivel Mundial, de cuerpos de normas nacionales, con más de 140 países.
   • IEEE: Instituto de Ingenieros Eléctricos y de Electrónica. Principalmente responsable por las especificaciones de redes de área local como 802.3 Ethernet,802.5 Token R ing, ATM y las normas de Gigabit E thernet.

Categoría de cableados

     • Cableado de categoría 1: Descrito en el estándar EIA/TIA 568B. El cableado de Categoría 1 se utiliza para comunicaciones telefónicas y no es adecuado para la transmisión de datos.
     • Cableado de  categoría 2: El cableado de Categoría 2 puede transmitir datos a velocidades de hasta 4 Mbps. 
     • Cableado de categoría 3: El cableado de Categoría 3 se utiliza en redes 10BaseT y puede transmitir datos a velocidades de hasta 10 Mbps. 
    • Cableado de categoría 4: El cableado de Categoría 4 se utiliza en redes Token Ring y puede transmitir datos a velocidades de hasta 16 Mbps. 
     • Cableado de categoría 5: El cableado de Categoría 5 puede transmitir datos a velocidades de hasta 100 Mbps. O 100 BaseT
     • Cableado de categoría 6:
Redes de alta velocidad hasta 1Gbps (Equipos)

Tipos de conexión:

          Conexión cruzada principal y punto de entrada 
     La distancia entre la conexión cruzada principal y el punto de entrada debe ser incluida en los cálculos de distancia total cuando se requiera. 
Conexiones cruzadas 
     En las conexiones cruzadas principal e intermedia, la longitud de los jumpers y los cordones de parcheo no deben exceder los 20 m. 
     Cableado y equipo de telecomunicaciones 
Los equipos de telecomunicaciones que se conectan directamente a las conexiones cruzadas o intermedias deben hacerlo a través de cables de 30 m o menos. 
          Prácticas de instalación 
     Se deben observar prácticas de instalación para garantizar el rendimiento inicial y continuo del sistema de cableado a través de su ciclo de vida.
     Consideraciones de aterrizaje 
     El aterrizaje debe cumplir los requerimientos y prácticas aplicables en cada caso. Además, el  aterrizaje de telecomunicaciones debe estar de acuerdo a los requerimientos de la norma EIA/TIA 607.
Area de trabajo 
     El área de trabajo se extiende de la toma/conector de telecomunicaciones o el final del sistema de cableado horizontal, hasta el equipo de la estación y está fuera del alcance de la norma EIA/TIA 568A. El equipo de la estación puede incluir, pero no se limita a, teléfonos, terminales de datos y computadoras.
     Se deben hacer ciertas consideraciones cuando se diseña el cableado de las áreas de trabajo: 
     El cableado de las áreas de trabajo generalmente no es permanente y debe ser fácil de cambiar. 
La longitud máxima del cable horizontal se ha especificado con el supuesto que el cable de parcheo empleado en el área de trabajo tiene una longitud máxima de 3 m. 
     Comúnmente se emplean cordones con conectores idénticos en ambos extremos. 
    Cuando se requieran adaptaciones especificas a una aplicación en el área de trabajo, éstas deben ser externas a la
toma/conector de telecomunicaciones. 

TIPOS DE CABLES


      La transmisión de datos binarios en el cable se hace aplicando voltaje en un extremo y recibiéndolo en otro extremo. Algunos de estos cables se pueden usar como medio de transmisión: Cable Recto, Cable Coaxial, Cable UTP, Fibra óptica, Cable STP, sin embargo para la instalación de un sistema de cableado estructurado los más recomendados son: UTP, STP y FTP
    El FTP cuenta con un blindaje de aluminio que envuelve a los pares para dar una mayor protección contra las emisiones electromagnéticas del exterior. Tiene un precio intermedio entre el UTP y DTP y requiere ser instalado por personal calificado.
CABLE RECTO
     El cable recto de cobre consiste en alambres de cobre forrados con una aislante. Se usa para conectar varios equipos periféricos en distancias cortas y a bajas velocidades de transmisión. Los cables seriales usados para conectar los módems o las impresoras seriales son de este tipo. Este tipo de alambre sufre de interferencia a largas distancias.


     PAR TRENZADO SIN BLINDAR (UTP )
Es el soporte físico más utilizado en las redes LAN, pues es barato y su instalación es barata y sencilla. Por él se pueden efectuar transmisiones digitales (datos) o analógicas ( voz ). Consiste en un mazo de conductores de cobre (protegido cada conductor por un dieléctrico), que están trenzados de dos en dos para evitar al máximo la Diafonía. Un cable de par trenzado puede tener pocos o muchos pares; en aplicaciones de datos lo normal es que tengan 4 pares. Uno de sus inconvenientes es la alta sensibilidad que presenta ante interferencias electromagnéticas.
El cable de par trenzado sin blindaje UTP se clasifica según su categoría. Este cable UTP permite la transmisión de grandes volúmenes de información. Estas propiedades están dadas por varios factores: el cobre con que está fabricado el conductor, el material de recubrimiento, tanto de cada conductor como del cable total y finalmente en trenzado de cada par. Estas características hacen que el cable no requiera de blindaje para mantener la señal limpia y estable.

     Categorías del cable UTP
    Una categoría de cableado es un conjunto de parámetros de transmisión que garantizan un ancho de banda determinado en un canal de comunicaciones de cable de par trenzado. 
     Dentro del cableado estructurado las categorías más comunes son: 
UTP categoria 1
     La primera categoría responde al cable UTP Categoría 1, especialmente diseñado para redes telefónicas, el clásico cable empleado en teléfonos y dentro de las compañías telefónicas.
UTP categoría 2
     El cable UTP Categoría 2 es también empleado para transmisión de voz y datos hasta 4Mbps
UTP categoría 3
     La categoría 3 define los parámetros de transmisión hasta 16 MHz. Los cables de categoría 3 están hechos con conductores calibre 24 AWG y tienen una impedancia característica de 100 W.
     Entre las principales aplicaciones de los cables de categoría 3 encontramos: voz, Ethernet 10Base-T y Token Ring.
UTP categoría 4
    El cable UTP Categoría 4 tiene la capacidad de soportar comunicaciones en redes de computadoras a velocidades de 20Mbps. 
UTP categoría 5
     UTP categoría 5, un verdadero estándar actual dentro de las redes LAN particularmente, con la capacidad de sostener comunicaciones a 100Mbps. Lo interesante de este último modelo es la capacidad de compatibilidad que tiene contra los tipos anteriores. Sintéticamente los cables UTP se pueden catalogar en una de dos clases básicas: los destinados a comunicaciones de voz, y los dedicados a comunicaciones de datos en redes de computadoras. 
      El cable UTP para comunicaciones de rango vocal
    Por lo general, la estructura de todos los cables UTP no difieren significativamente, aunque es cierto que cada fabricante introduce algunas tecnologías adicionales mientras los estándares de fabricación de lo permitan. El cable está compuesto internamente por un conductor que es de alambre electrolítico recocido, de tipo circular, aislado por una capa de polietileno coloreado. Debajo del aislante coloreado existe otra capa de aislante también de polietileno, que contiene en su composición una sustancia antioxidante para evitar la corrosión del cable.              El conducto solo tiene un diámetro de aproximadamente medio milímetro, y más el aislante el diámetro puede superar el milímetro. 
      PAR TRENZADO BLINDADO ( STP )
    Suele denominarse STP ( Shieldd Twisted Pair ) y tiene en IBM a su principal promotor. Como inconveniente tiene que es más caro que el UTP, pero tiene la ventaja de que puede llegar a superar la velocidad de transmisión de 100 Mbps. Se diferencia del UTP en que los pares trenzados van recubiertos por una malla, además del aislante exterior que poseen tanto los cables STP como los UTP. Los conectores que se suelen usar con los cables de par trenzado son RJ-45 ó RJ-11.


Conector RJ-45 
     RJ-45 (registered jack 45) es una interfaz física comúnmente usada para conectar redes de cableado estructurado, (categorías 4, 5, 5e, 6 y 6a). Es parte del Código Federal de Regulaciones de Estados Unidos. Posee ocho pines o conexiones eléctricas, que normalmente se usan como extremos de cables de par trenzado.


 Se tienen que destrenzar los cables y ordenar los colores según la norma que se quiere hacer.


TALLER: 


  • Lo primero en realizar para poder crear nuestros cables paralelos y cruzados, es reunir los materiales a utilizar, que en este caso fueron:


Cable UTP, o cable trenzado.

 2 Conectores RJ-45:


Una cripeadora:

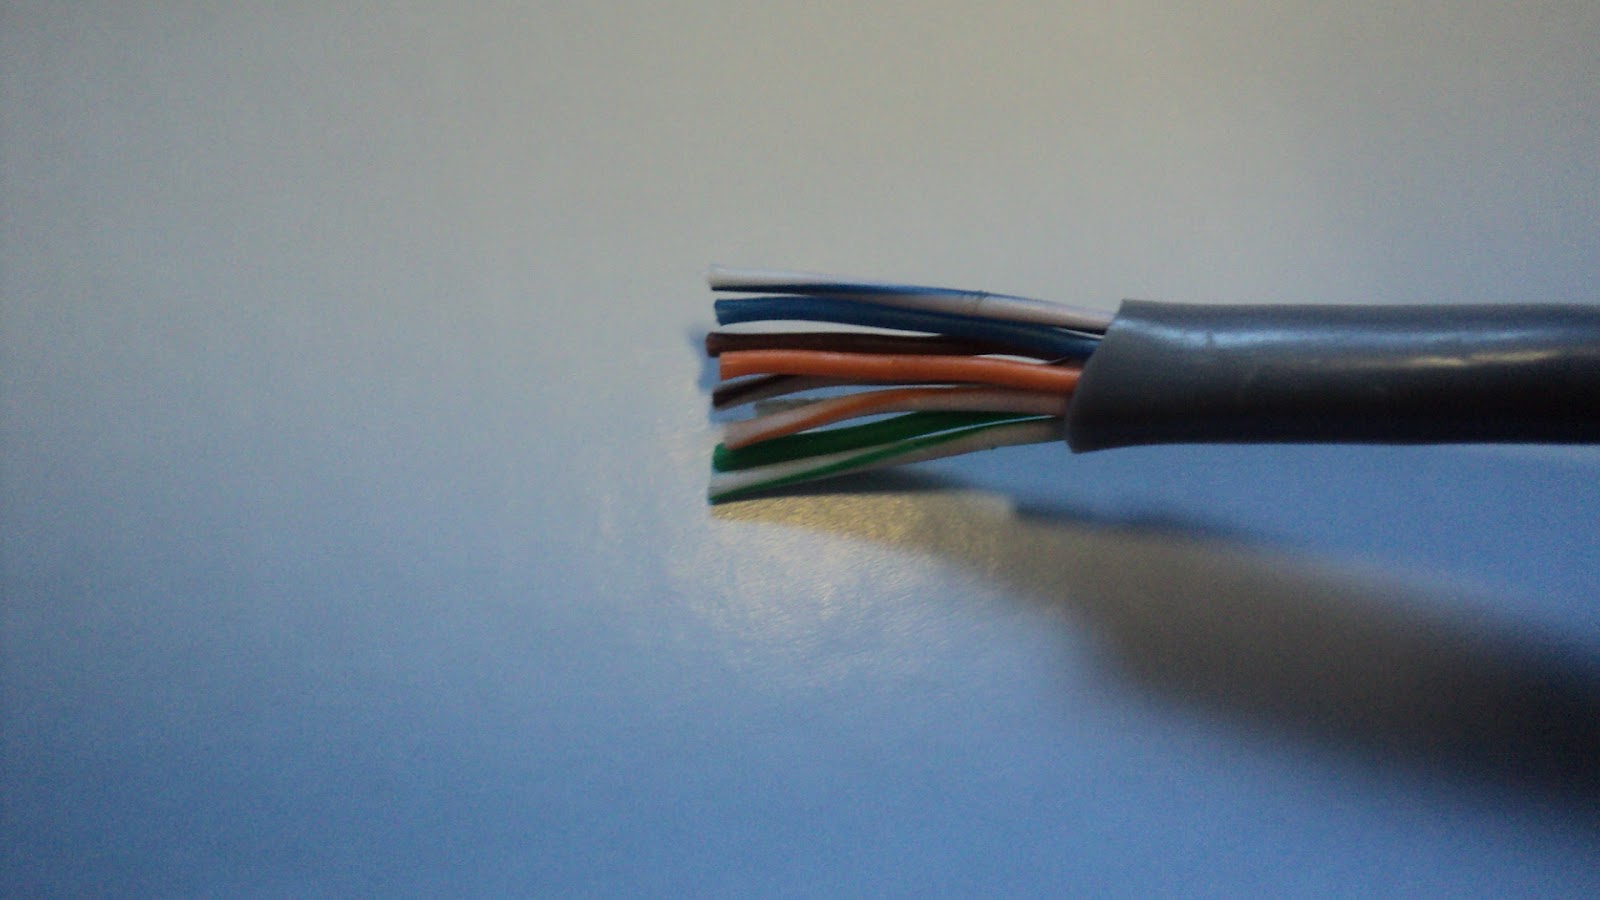
  • Teniendo reunidos los materiales, procedemos a preparar el cable.    En los dos extremos debemos sacar unos 2 cm. del plástico protector (como lo muestra la imagen siguiente).


  • Ahora debemos ordenar los cables para la conexión, dependiendo siempre de la norma a utilizar, en este caso norma EIA/TIA 568B. para cable cruzado y paralelo. Como ya sabemos la diferencia entre cable cruzado y paralelo, debemos ordenar los colores para realizar la conexión dependiendo de las tablas de normalización. 


  •  Ya cuando estén ordenados los cables, los introduciremos dentro del conector RJ-45, tendiendo la precaución de no cambiar de posición los cables. La imagen muestra como se vería el conector listo para el sellado. 


  •      Luego que tenemos listo el cable en el conector, entraremos al punto de fijar los pines al cable para la transmisión de datos, y esto lo haremos con la cripeadora. Esta herramienta trae un orificio especial para colocar el RJ-45, solo lo introducimos y presionamos unas 2 o 3 veces para comprobar que quede bien sellado.


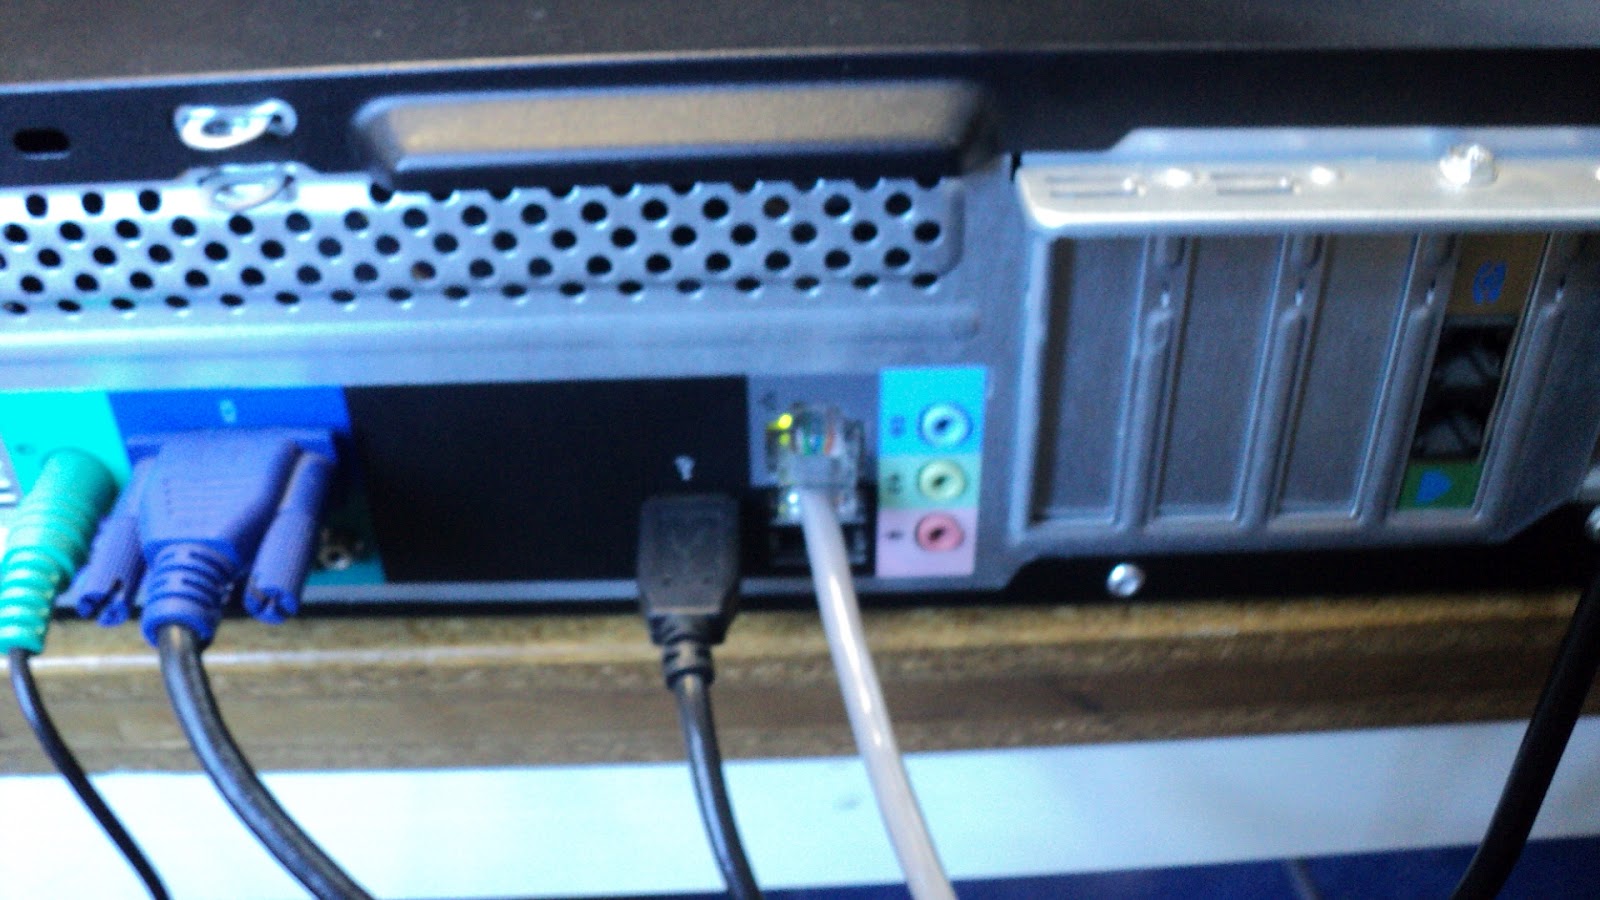
  • Ya realizado estos pasos, ya tendremos un conector listo para ser utilizado en algún dispositivo, solo hay que realizar todos estos pasos para el otro conector del otro extremo del cable, y este dependiendo si es cruzado o paralelo es la posición de los cables dentro del conector. Para comprobar si el cable esta listo, solo debemos conectarlos entre dos computadores (en el caso del cable cruzado) o de un switch o routes al computador (en el caso del cable paralelo), como lo muestran las siguientes imágenes.


Conexión de Cables Cruzados:


Conexión del Cable Paralelo:


Conclusión:


     Se ha podido  concluir como equipo, que la estandarización de los sistemas de comunicaciones muy importantes al momento de iniciar una conexión, esta varían dependiendo del tipo de conexión y el espacio físico, la cual abarcan el problema en si.
También se pudo aprender de manera leve las distintas clasificaciones que puede tener un cableado estructurado dependiendo del tipo de conexión y distancias de conexión.
Uno de los puntos más relevantes...


viernes, 16 de diciembre de 2011


Actividad Nº 1 Proyecto Robot


Autor: Camilo Ariel Friz Gómez.
Competencias:  Aprendizaje Autónomo.(Nivel 1).
Palabras claves: NXC, NXT, Robot, Proyecto, programación.


La actividad de esta semana, se nos pidió programar y diseñar nuestro robot, que realice las siguientes funciones: Desplazarse por una superficie blanca en la cual se encuentra una serie de puntos negros y paredes. Al pasar por un punto negro, debe girar aleatoriamente (menos de 180º) a una dirección y tiempo indicado por entrega de parámetros, y a la vez, contar la cantidad de veces que el robot detectó dicho punto. Al chocar en la pared, debe retroceder un poco, y girar a una dirección y tiempo indicado por entrega de parámetros, y a la vez, contar la cantidad de veces que el robot choca.


Estrategia de Solución

Estrategia de trabajo:
Uno de los primeros pasos que se realizó, fue el de designar un cargo de los integrante, este con el fin de realizar un trabajo organizado y fluido. El jefe de grupo en un principio da las indicaciones pertinentes a los demás integrantes del equipo, enseguida el staff de apoyo se dirige a retirar los kits y a crear un inventario mientras el secretario con el productor multimedia comienza a crear el programa que dará solución al problema planteado.  El jefe de grupo y el productor multimedia comienza a buscar la forma de armado más adecuada para la actividad, se llega a la conclusión de hacer un diseño de robot simple.  Una vez hecho esto, entre todos los integrantes damos un vistazo final al programa creado por el secretario en busca de errores, Para dar una solución definitiva al problema, decidimos instalar tres sensores: luz, tacto y sonido, con rangos definidos para que cada uno de ellos cumpliera su función a cabalidad (detectar paredes, puntos negros, o detener su recorrido).  El programa creado lograba que cada vez que el robot chocara Retrocediera, girara en modo aleatorio y siguiera su recorrido. Cada vez que el robot pasaba por un punto negro éste giraba y cambiaba su velocidad, finalmente se detenía al oír un sonido. El programa también tiene un contador que nos informaba el número de choques y puntos negros detectados por nuestro robot. Finalmente el encargado multimedia es quien graba el desempeño final de nuestro robot en la plataforma, para confirmar lo creado en el código y nuestra estrategia como grupo.


Diagrama de Flujo :


Pseudocodigo:

contador de choque;
contador de puntos;
potencia = 50;
Giro;


//subrutina que permitira al robot,la realizacion de dos acciones.
//estas acciones dependen del senesor  activado.

subrutina GiroPotencia(tiempo, direccion, evento)
 {
 
  si (evento == "Circulo")
  {
    contador de puntos negros +1;
    si(direccion=="D")
    {
    Girar hacia la derecha por un tiempo ingresado(t);
    }
    si(direccion == "I")
    {
     Girar hacia la izquierda por un tiempo ingresado(t);
    }
    aumentar potencia 10%;
  }
  si (evento == "Choque")
  {
    retroceder por un tiempo de 1 segundo;             
   si(direccion == "D")
    {
    Girar hacia la derecha por un tiempo ingresado(t);
    }
   si(direccion == "I")
    {
     Girar hacia la izquierda por un tiempo ingresado(t);
    }
    desminuir potencia 10%;
  }
}
subrutina imprimir(y1, y2, x, im, contador)
 {
  imprimir en pantalla tanto número como texto.
 }


INICIO DE PROGRAMA//inicio de programa
{
  SETEAR SENSOR TOUCH.
  SETEAR SENSOR LIGHT.
  SETEAR SENSOR SOUND.
  Giro = Random entre 300 y 700; //tiempo de giron.
  hacer (siempre)
  {
   avanzar ;
   //
   si (Sensor Light < UMBRAL)
   {
     llamar GiroPotencia(Giro, "D", "Circulo");
   }
   si (SENSOR_1 == 1)
   {
     llamar GiroPotencia(1250, "D", "Choque");
   }
   //si el sensor de sonido detecta  un sonido mayor a 80 db, se romperá el ciclo while establecido.

   si(MIC > 80){romper ciclo while;}
 }

   imrimir contadores;
}// fin del programa.


Código del Programa:


//Hello Bot
//Definición de variables
#define UMBRAL 40
#define MIC SENSOR_2

int contador_choque=0;
int contador_pp=0;
int potencia=50;
int Giro;

//subrutina que permitira al robot,la realizacion de dos acciones.
//estas acciones dependen del senesor  activado.
 sub GiroPotencia(int t, string direccion, string evento)
 {
  /*int t : parámetro Encargado de recibir tiempo.
    string dirección: Encargado de recibir parámetro necesario para
                      dirección de giro Ya se ha izquierda (I) o derecha (D).
    String  evento: encargado de recibir el parámetro del tipo de eventO que
                      se ingrese (circulo negro o choque).
   */
 if (evento == "Circulo")
  {
    contador_pp++;//contador de puntos negros +1.
 //Sentencia  la cual permitirá realizar una vuelta  hacia la derecha.
    if(direccion == "D")
    {
     OnFwd(OUT_C, 50);
     OnRev(OUT_A, 50);
     Wait(t);
    }
 //Sentencia  la cual permitirá realizar una vuelta  hacia la izquierda.
    if(direccion == "I")
    {
     OnFwd(OUT_A, 50);
     OnRev(OUT_C, 50);
     Wait(t);
    }
    potencia=potencia+10;//potencia aumenta un 10%.
    if (potencia >= 100) {potencia=100;}// Se establece una potencia máxima  de la cual no aumenta.
    OnFwdReg(OUT_AC,potencia,OUT_REGMODE_SPEED);// avanzar con control de potencia.
  }
  if (evento == "Choque")
  {
    OnRevreg(OUT_AC, 75);//retrocede con control de potencia por un tiempo de un segundo
    Wait(1000);


 //Sentencia  la cual permitirá realizar una vuelta  hacia la derecha.
 //con un tiempo entregado por parametro.               
    if(direccion == "D")
    {
     OnFwd(OUT_A, 50);
     OnRev(OUT_C, 50);
     Wait(t);
     }

 //Sentencia  la cual permitirá realizar una vuelta  hacia la izquierda.
 //con un tiempo entregado por parametro.
     if(direccion == "I")
     {
      OnFwd(OUT_C, 50);
      OnRev(OUT_A, 50);
      Wait(t);
     }
     potencia=potencia-10;// Disminuye un  10% de la potencia  total.
     if (potencia <= 30){potencia=30;}
     contador_choque++;
     OnFwdReg(OUT_AC,potencia,OUT_REGMODE_SPEED);
  }
}
//subrutina que permite  imprimir en pantalla tanto número como texto.
sub imprimir(int y1, int y2, int x, string im, int contador)
 {
  TextOut(y1, x, im);
  NumOut(y2, x,contador);
 }


task main()//inicio de programa
{
  SetSensorTouch(IN_1);        //ENCIENDE EL SENSOR TOUCH.
  SetSensorLight (IN_4);       //ENCIENDE EL SENSOR LIGHT.
  SetSensorSound(IN_2);        //ENCIENDE EL SENSOR SOUND.
  Giro = Random(700)+300;      //Asignación de una variable ramdomica , la cual permite el control de tiempo de giron.
  while (true)
  {//inicio ciclo while.
   OnFwdReg(OUT_AC,potencia,OUT_REGMODE_SPEED);// avanzar con control de potencia.
   //
   if (Sensor(IN_4) < UMBRAL)
   {
    GiroPotencia(Giro, "D", "Circulo");
   }
   if (SENSOR_1 == 1)
   {
    GiroPotencia(1250, "D", "Choque");
   }
   //si el sensor de sonido detecta  un sonido mayor a 80, se romperá el siclo while establecido.
   if(MIC > 80){break;}
 }//fin ciclo while
 Off(OUT_AC);
 imprimir(10,70,30,"Puntos:",contador_pp);//imprime contador de puntos negros contados.
 imprimir(10,70,40,"Choques:",contador_choque);//imprimir contador de choques.
 Wait(20000);
}// fin del programa


Video  de la actividad:


  Conclusión

Después de realizar la actividad podemos concluir que fue una buena manera de aprender a resolver problemas llegando a un resultado óptimo en la actividad realizada. Siendo capaces de dividir el problema planteado en subtareas con parámetros. Otro Punto a mencionar fue la decisión de instalar tres sensores: tacto, luz y sonido, dentro del código que creamos, para que cumplieran su objetivos que fueron: "detectar paredes, puntos negros, y detener su recorrido” respectivamente, objetivos que se designaron en cada función, así como también trabajamos utilizando variables y subrutinas. Para Finalizar con la grabación del desempeño del robot verificando así el resultado de nuestra actividad a través del
Comportamiento del robot. Por ende podemos decir que el robot ejecuto de manera óptima lo que esperábamos, quedando como grupo Conforme con lo aprendido y lo realizado esta semana.

LDAP Como caso de Estudio


LDAP Como caso de Estudio


Autor: Camilo Ariel Friz Gómez.
Competencias:  Aprendizaje Autónomo.(Nivel 1).
Palabras claves: LDAP, Ubuntu, servidor, cliente.


Las Telecomunicaciones y la Sociedad


Las Telecomunicaciones y la Sociedad. 


Autor: Camilo Ariel Friz Gómez.
Competencias: Comunicación Oral y Escrita.(Nivel 1).
Palabras claves: TelecomunicacionesInformación, impacto,alcances, beneficios.


Las telecomunicaciones en nuestra Sociedad, impacto real, alcances y beneficios.


¿Cuál será el impacto real? 

El impacto real de las telecomunicaciones en la sociedad, es la dependencia de esta sobre las personas, ya que en nuestra sociedad todos dependemos de las telecomunicaciones, eso no quiere decir que no podemos vivir si ella, sino que todos tenemos la necesidad de comunicar algo o comunicarnos, aunque sin las telecomunicaciones también se puede hacer esto, pero solo con las personas que nos rodean, ¿y si queremos comunicarnos con alguien de una ciudad a otra u otro país?, pues las telecomunicaciones nos solucionan este problema. En la actualidad, todos tienen celular, televisor, Internet, cuentas en redes sociales, y otros servicios que existen para comunicarnos e informarnos. Todas las personas cuentan con estos servicios,  algunas en sus casas u otras tienen que ir a diferentes lugares para obtenerla, como por ejemplo centros de llamados y de Internet, que quiero decir con esto, que de una manera u otra, todos tenemos a nuestro alcance las tecnologías que nos ayudan a informarnos y comunicarnos, y las telecomunicaciones nos facilitan esto, con nuevas tecnologías, nuevos sistemas de comunicación, y cada vez más al alcance de las personas.


¿Cuáles son sus alcances?

            Como se mencionó en el párrafo anterior, todas las personas cuentan con los medios de telecomunicación a distancia, algunas con más facilidades que otras, pero cuentan con esta. Hace algunos años atrás,  no podemos negar que la tecnología no estaba al alcance de todos, pero igualmente existían algunas tecnologías y podían comunicarse, y el teléfono fijo era el medio más usado, por su bajo costo y era lo más adquirible por las personas. Igualmente existían otras tecnologías, como por ejemplo, los primeros celulares, televisores, entre otros, pero no eran accesibles para las familias, especialmente por el gran precio que tenían los sistemas de telecomunicación en esos años, Pero en nuestros tiempos, gracias a la variedad de productos tecnológicos y empresas que prestan estos servicios de telecomunicación, el alcance de estas tecnologías se ha hecho más fácil, como por ejemplo, gracias a las tecnologías inalámbricas y satelitales, podemos tener televisión, telefonía e Internet en lugares apartados de nuestro país y el mundo, como en las zonas rurales, islas, etc. lo cual nos facilita la vida a todos, tanto para comunicarnos o informarnos de la actualidad.


¿Los beneficios de esta tecnología son para todos?

            Los beneficios de estas tecnologías realmente son para la gran mayoría de las personas, pero por diferentes motivos, les es difícil acceder a estas tecnologías, tantos por problemas económicos, viven en países de pobreza extrema, donde es difícil obtener estas tecnologías, o tienen un analfabetismo digital, que es lo más común, ya que para algunas personas, especialmente las de mayor edad, le es más difícil la utilización de las últimas tecnologías existentes. Pero para la mayoría que actualmente ocupa estas tecnologías, los beneficios son muchos, ya que pueden comunicarse con personas de diferentes países, conocer gente, hablar con familiares, informarse, entretenerse, etc. Entonces, podríamos decir, que las tecnologías de las telecomunicaciones, son y estas disponibles para todas las personas, pero siempre se ve opacado por las limitaciones económicas de las personas. 

Diseño de Multi-Tablas en MySql


Autor: Camilo Ariel Friz Gómez.
Competencias:  Comunicación Oral y Escrita.(Nivel 1).
Palabras claves: Base de datosInformación, multi-tablas, SQL.


Ética Profesional de la información y la Propiedad Intelectual


·       Ética Profesional de la información y la Propiedad Intelectual. 


Autor: Camilo Ariel Friz Gómez.
Competencias:  Actuación Etica.(Nivel 1).
Palabras claves: ÉticaInformación, derechos de autor, propiedad intelectual.


               Los administradores de sistemas por su rol y privilegios poseen prácticamente acceso a toda la información de una empresa. ¿ Cuáles son las responsabilidades éticas en la manejo de la información ?, ¿ Es posible poder determinar un marco ético informático ?.


            Como sabemos, las empresas cuentan con información confidencial, tanto datos internos (facturas, datos empleados, sueldos, etc.) como externos (datos de clientes, cuantas bancarias, etc.). Estos datos en manos de inescrupulosos es muy peligroso. Por eso la seguridad en la empresa es algo muy importante y que se deben cuidar, pero cuando la información se filtra por empleados de la misma empresa, eso es algo peor.
            Los administradores de sistemas son los encargados de mantener la información a salvo y que solo se use como se debe. El administrador, con toda la información que tiene en su poder, y sin una ética bien formada, podría sacar datos de personas ajenas a esta, y por ejemplo, sacar dinero de cuentas para su beneficio. Por eso, una de las responsabilidades éticas mas importantes de  un administrador de sistemas deben ser, utilizar los datos solo para el uso en la empresa y no comentarlos fuera de esta.
            Para determinar un marco ético, deberíamos tener claro cuales son las cosas malas y cuales son las buenas dentro del uso de información ajena, por ejemplo, utilizarla para beneficio de uso personal, para uso de los amigos, o vender la información a terceros, eso es algo malo y que no debiere ocurrir. Por eso, un administrador de sistemas, debe tener eso muy claro antes de empezar a trabajar, ya que si no es bien utilizada la información, puede llevar a la empresa y al administrador a problemas legales, que pueden llegar a la cárcel, o a la quiebra de esta. Por eso, es muy importante que los datos de una empresa, sean utilizadas de forma correcta, tanto como el administrador de sistemas, como el resto del personal.


·         Otras consideraciones éticas informáticas están en relación con el uso de del software y su propiedad intelectual. Existiendo alternativas de licenciamiento GNU/GLP, ¿ Es ético usar software con licenciamiento privativo sin pagar derechos de autor ?


No es ético utilizar software con licenciamiento privativo sin pagar derechos de autor, y con mayor razón existiendo otros software que tienen licencias libres o de código abierto. Una de las muchas razones de que se utilicen licencias “piratas” de software es el alto costo de estos. Por ejemplo, La de un sistema operativo Windows 7 tiene un valor aproximado que varía entre 100 y 200 mil pesos, lo que lo hace inalcanzable para la mayoría de las personas que no le den un uso comercial, pero un OS Ubuntu (o cualquier Linux) no cobra por el uso de este y tampoco por la distribución. Entonces, ¿Por qué todavía se siguen utilizando licenciamientos privativos sin pagar derechos de autor?

            Pero en el caso de que uno compre la licencia de un software privativo cualquiera, se produce otro dilema ético, me explico, Si le muestro mi programa a un amigo y este me lo pide, aparece el siguiente dilema: “O soy un buen cliente y entonces mal amigo -por no compartirlo- o soy un buen amigo y entonces mal cliente”.

            Para el caso anterior, existen los software libres, ya que estos tienen una libre distribución de copias y sin ningún costo. Cada vez existen más software con licencias GNU/GLP, pero no de la calidad, buen funcionamiento y garantías que ofrecen los software con licencias pagadas. Esta debe ser una de las causas del uso de licencias “piratas” junto al costo de estas. Pero en el caso de una empresa, siempre va a preferir un software que le entregue garantías, servicio técnico y un óptimo funcionamiento, aunque tenga que comprar la licencia a un alto costo, ya que en el caso de pérdida de la información, la empresa que ofrece el servicio, debe responder por el daño causado (solo si es problema de software).